В Пекине появился "детский сад" для роботов: машины учатся на собственных ошибках
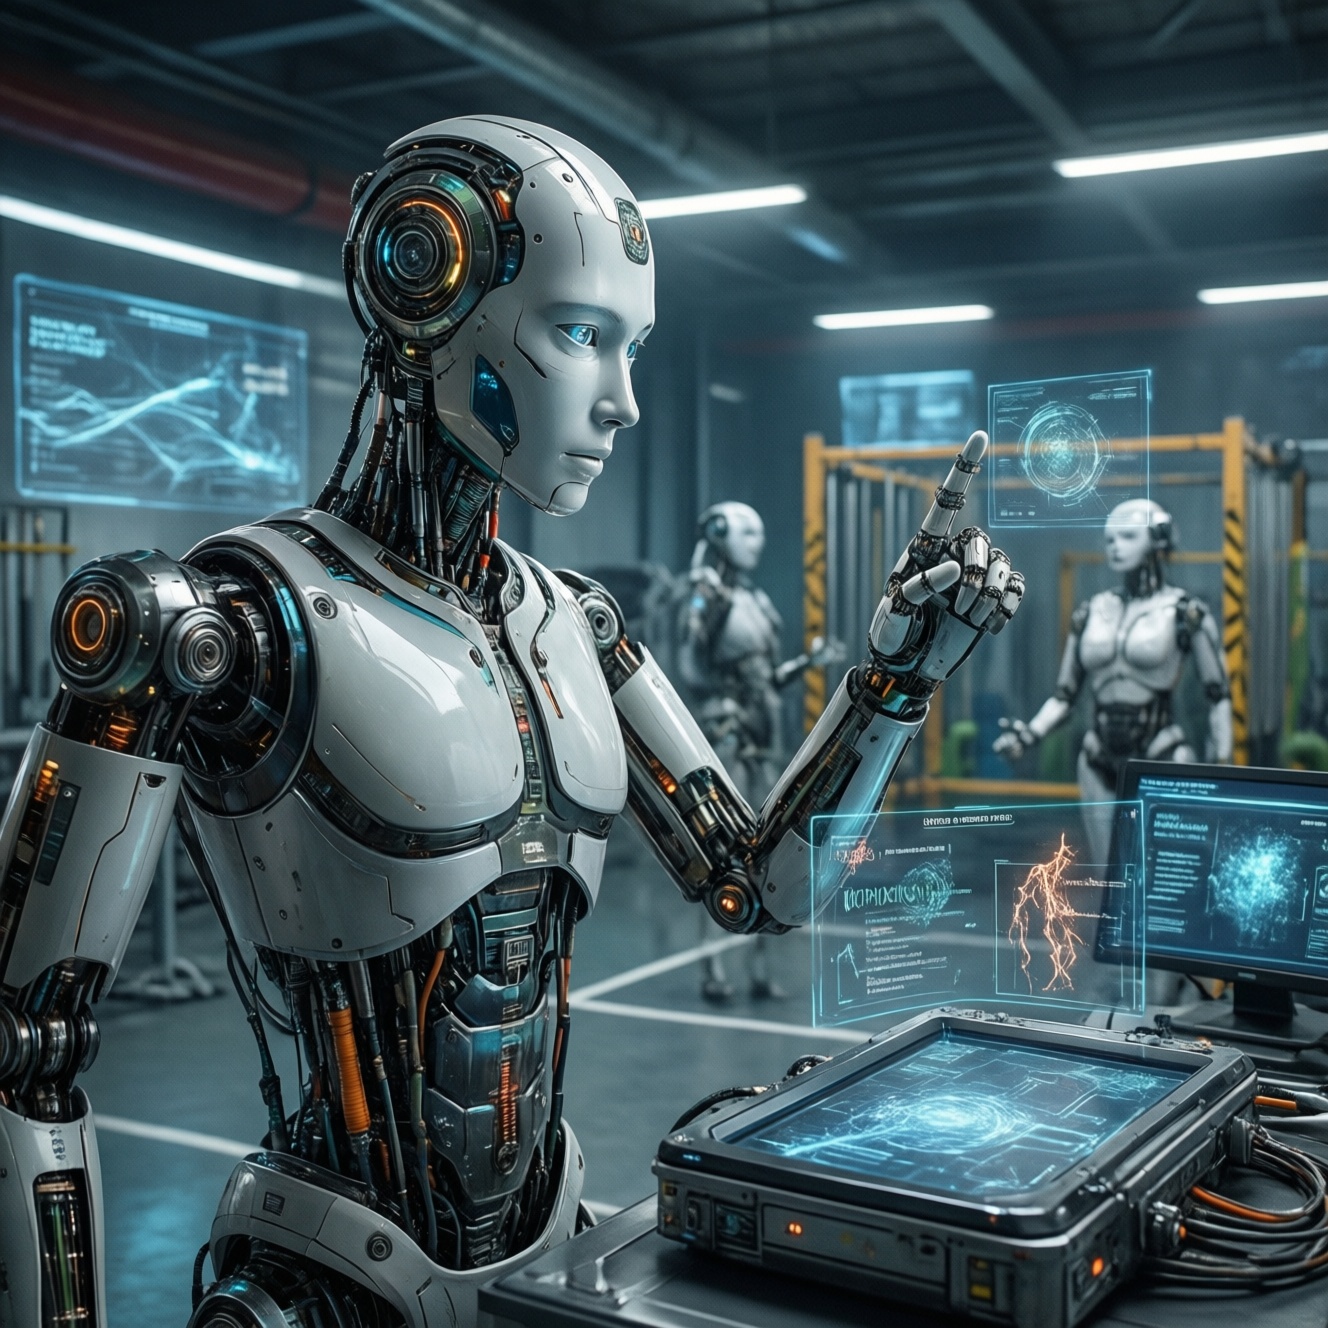
В Пекине начал работу необычный исследовательский центр, предназначенный для обучения роботов. Его главная особенность заключается в том, что машины осваивают навыки не путем механического повторения действий человека, а через самостоятельное взаимодействие с окружающей средой.
Проект реализовали китайская компания Tashan Technology, специализирующаяся на тактильных сенсорах, и научная команда канадского ученого Ричарда Саттона - одного из наиболее известных исследователей обучения с подкреплением. Условное название центра - "детский сад для роботов": здесь машины получают возможность экспериментировать, ошибаться и постепенно совершенствовать свое поведение.
Роботы осваивают мир через практику
В традиционных системах обучения робот обычно действует по заранее подготовленной программе. Оператор показывает ему последовательность движений или загружает подробный алгоритм, после чего машина старается воспроизвести заданный сценарий. Такой метод эффективен в предсказуемых условиях, но плохо подходит для работы там, где постоянно возникают новые обстоятельства.
В пекинском центре используется иной принцип. Роботу разрешают самостоятельно исследовать пространство и оценивать последствия своих действий. Если во время движения он сталкивается со стеной, теряет равновесие или выбирает неудачную траекторию, событие не рассматривается исключительно как ошибка. Оно становится учебным сигналом.
Машина фиксирует результат, анализирует возникшую проблему и корректирует модель поведения. При следующей попытке она может изменить направление, снизить скорость, иначе распределить нагрузку или выбрать другой способ преодоления препятствия. Так робот постепенно формирует собственный практический опыт.
Зачем машинам тактильное восприятие
Одно из ключевых направлений работы центра - развитие осязания. Современные роботы уже умеют распознавать предметы с помощью камер и других визуальных систем, однако одного зрения недостаточно для безопасного взаимодействия с реальным миром.
Тактильные датчики позволяют определить момент прикосновения, силу давления, свойства поверхности и степень устойчивости объекта. Благодаря этому робот способен отличить мягкий предмет от твердого, понять, насколько крепко он удерживает деталь, и заметить изменение положения объекта даже тогда, когда камера не дает полной информации.
Такой подход делает поведение машин более похожим на обучение живых существ. Человек или животное познает окружающую среду не только наблюдая, но и прикасаясь к предметам, оценивая сопротивление и запоминая последствия своих действий. Разработчики рассчитывают, что аналогичный механизм поможет роботам действовать аккуратнее и гибче.
Обучение не заканчивается после выпуска
Еще одна важная особенность проекта - возможность непрерывной адаптации. Робот не должен оставаться привязанным к условиям лаборатории после завершения подготовки. В реальной эксплуатации он сталкивается с незнакомыми поверхностями, перемещающимися объектами, нестандартными препятствиями и изменением освещения.
Система, основанная на самостоятельном обучении, позволяет машине продолжать совершенствоваться уже после начала работы. При этом речь идет не о бесконтрольных экспериментах, а о настройке поведения на основе накопленных данных и заранее установленных ограничений безопасности.
По мнению научного сотрудника Пекинской академии социальных наук Ван Пэна, самостоятельное изучение среды может вывести роботов за рамки узких специализированных функций. Вместо выполнения одной заранее заданной операции машина постепенно получает более общее представление о физических свойствах мира.
Китай развивает робототехническую инфраструктуру
Пекинский центр стал частью масштабной программы Китая по развитию робототехники. Страна инвестирует в промышленные системы, сервисные устройства и человекоподобных роботов, способных работать в сложной среде.
В августе этого года китайский робот Lightning преодолел стометровую дистанцию за 9,32 секунды. От мирового рекорда Усэйна Болта машина отстала на 0,26 секунды. Другой гуманоидный робот, получивший название "Тяньгун", пробежал 400 метров за 37,71 секунды, превысив лучший человеческий результат на этой дистанции.
В 2025 году в Шанхае также открылась первая в Китае база, предназначенная для подготовки роботов-гуманоидов. Если шанхайская площадка ориентирована преимущественно на тренировку физических навыков и координации, то пекинский проект делает акцент на самостоятельном освоении среды и способности машин учиться в процессе работы.
Какие задачи смогут решать такие роботы
Развитое тактильное восприятие особенно важно для роботов, которым предстоит работать рядом с людьми. Они смогут аккуратнее брать хрупкие предметы, помогать пожилым людям, выполнять простые бытовые операции и взаимодействовать с пациентами в медицинских учреждениях.
Перспективным направлением остается промышленность. На сборочных линиях роботам приходится иметь дело с деталями, которые могут немного отличаться по форме, весу или положению. Машина, способная распознавать контакт и самостоятельно корректировать движения, будет эффективнее системы, строго следующей единственному сценарию.
Подобные технологии могут пригодиться и в чрезвычайных ситуациях. Роботы, обученные самостоятельно оценивать поверхность и препятствия, потенциально смогут работать на разрушенных объектах, в задымленных помещениях, на складах и в других местах, опасных для человека.
Главная проблема - безопасность
Самостоятельное обучение открывает широкие возможности, но одновременно создает дополнительные риски. Машина должна не просто уметь пробовать разные действия, а понимать, какие эксперименты допустимы, а какие могут привести к повреждению оборудования или травме человека.
Поэтому в подобных центрах важную роль играют ограничения, виртуальные симуляции и системы аварийной остановки. Роботу могут разрешать свободно выбирать траекторию, но запрещать превышать определенную силу давления, приближаться к опасным зонам или выполнять действия без подтверждения оператора.
В будущем разработчикам придется решать и вопрос объяснимости. Пользователю важно понимать, почему робот выбрал конкретное действие, что он узнал из предыдущей ошибки и насколько уверен в своем решении. Без прозрачной логики внедрение автономных машин в общественные пространства будет затруднено.
Пекинский "детский сад" демонстрирует переход от робототехники, основанной на жестко заданных инструкциях, к системам, способным приобретать опыт. Если такие методы окажутся надежными и безопасными, роботы смогут лучше приспосабливаться к реальным условиям, быстрее осваивать новые задачи и эффективнее взаимодействовать с людьми.

